
📌 En síntesis: Estudio de ecuaciones de segundo grado: métodos de resolución por factorización y fórmula general, análisis del discriminante y tipos de raíces.
Guía técnica desarrollada por el equipo de Proyecto Luna para formación profesional y consulta técnica abierta.
📌 Aprendizaje esperado
📌
Aplicar la representación vectorial para describir situaciones y fenómenos de la vida diaria, comunicando sus resultados de manera gráfica y algebraica.
En el campo de la ingeniería informática, muchas situaciones y fenómenos pueden representarse de manera más precisa y eficiente utilizando herramientas matemáticas como los vectores y los sistemas de coordenadas. Desde el modelado de trayectorias en entornos tridimensionales hasta la representación de datos espaciales o simulaciones gráficas, entender cómo ubicar puntos en el espacio y cómo trabajar con vectores en dos y tres dimensiones es una habilidad clave para resolver problemas complejos. Este apunte está diseñado para introducir y fortalecer los conocimientos sobre puntos en el espacio tridimensional (R³) y la representación de vectores en R² y R³. A lo largo de este material, se presentarán conceptos fundamentales, ejemplos aplicados y ejercicios prácticos que permitirán conectar los contenidos matemáticos con situaciones reales del ámbito informático, como el análisis de movimientos, la visualización de datos o el diseño de algoritmos que requieren cálculos espaciales.
🚀 Introducción
🔹 ¿Qué es el espacio tridimensional (R³)?
El espacio tridimensional, representado como R³, es el conjunto de todos los puntos que se pueden ubicar mediante tres coordenadas reales: una para cada eje del sistema cartesiano tridimensional. Estos ejes se conocen como X (horizontal), Y (profundidad) y Z (altura), y se intersectan en un punto de origen común: el (0, 0, 0). A diferencia del plano R², que solo permite representar posiciones en dos dimensiones, R³ permite ubicar objetos o eventos en un entorno más realista, con volumen y profundidad, lo que resulta esencial en áreas como gráficos computacionales, física aplicada o ingeniería de datos (Anton & Rorres, 2019).
🔹 Coordenadas de un punto en R³
Un punto en R³ se representa mediante una terna ordenada de números reales (x, y, z). Cada valor indica una posición respecto a los tres ejes del sistema. Por ejemplo, el punto P(3, -2, 5) está ubicado 3 unidades hacia la derecha en el eje X, 2 unidades hacia atrás en el eje Y, y 5 unidades hacia arriba en el eje Z. Esta representación permite describir la ubicación de cualquier entidad en un espacio tridimensional de manera precisa y sistemática (Lay, 2016).
🔹 Ejemplos de puntos en el espacio
Imaginemos un entorno de realidad virtual donde un objeto necesita ser ubicado en el espacio. Si un dron simulado está en la posición (10, 5, 2), eso indica que se encuentra a 10 metros a la derecha, 5 metros hacia adelante, y 2 metros sobre el suelo respecto al origen. Otro ejemplo más simple podría ser una cámara en un entorno gráfico, cuya posición está definida por un punto como (0, 0, 1), es decir, justo sobre el origen en el eje Z. Estos valores son fundamentales en sistemas de gráficos 3D y motores de videojuegos como Unity o Unreal Engine (Lengyel, 2012).
📌 Puntos en el Espacio R³
- (10, 5, 2) — posición del dron simulado.
- (0, 0, 1) — posición de un cámara justo sobre el origen.
🔹 Distancia entre dos puntos en R³
La distancia entre dos puntos P(x₁, y₁, z₁) y Q(x₂, y₂, z₂) en R³ se calcula usando una extensión del teorema de Pitágoras: d = √ (x2 - x1)2 + (y - y1)2 + (z2 - z1)2 Este cálculo es útil en muchas aplicaciones informáticas, como el reconocimiento de colisiones entre objetos 3D, la navegación de robots autónomos o la detección de proximidad en algoritmos de clustering espacial (Goodrich & Tamassia, 2014). Por ejemplo, si un sistema necesita determinar si dos puntos están lo suficientemente cerca como para considerarlos un mismo nodo, esta fórmula es fundamental.
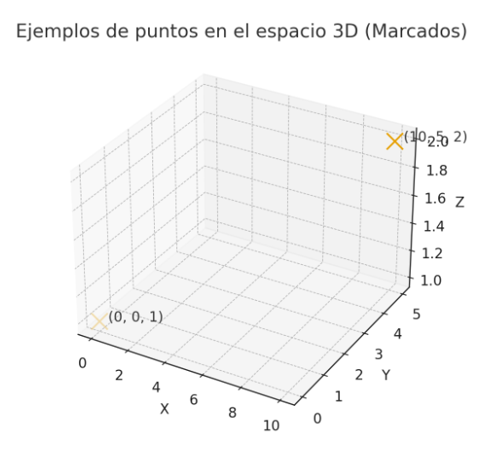 Figura 1. Ejemplo de puntos en el espacio 3D (Fuente: Elaboración propia)
- Ejemplo: Para P1 (1, 0, 2) y P2 (3, 1, 4): d = √((3 − 1)² + (1 − 0)² + (4 − 2)²) d = √((2)² + (1)² + (2)²) d = √(4 + 1 + 4) d = √9 = 3
🔹 Aplicación en contextos de ingeniería informática
En ingeniería informática, los puntos en R³ se aplican en diversas áreas. Por ejemplo:
-
Visualización 3D: en sistemas gráficos, los puntos representan vértices de objetos tridimensionales. Cada punto define parte de una superficie o forma que luego será renderizada.
-
Estructuras de datos espaciales: algoritmos como KD-Trees o Octrees utilizan puntos en R³ para dividir espacios y optimizar búsquedas en entornos tridimensionales, como en motores de física o mapas virtuales (de Berg et al., 2008).
-
Geolocalización y sensores: en aplicaciones de robótica o realidad aumentada, los sensores registran posiciones en el espacio que luego se interpretan como puntos con coordenadas en R³.
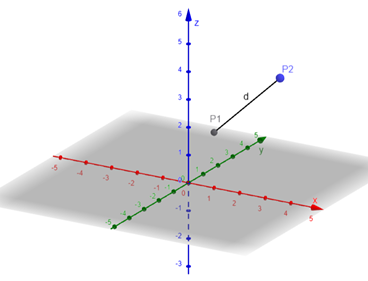 Figura 2. Representación gráfica del ejemplo (Fuente: Elaboración propia)
- Simulación de entornos: en modelado de redes o análisis de tráfico, los puntos pueden representar nodos distribuidos en un espacio tridimensional, permitiendo optimizar rutas o detectar patrones. Estas aplicaciones muestran que comprender cómo funciona el espacio tridimensional no solo es una habilidad matemática, sino una herramienta práctica para enfrentar desafíos reales en el desarrollo de software y sistemas inteligentes.
📌 Vectores en el Plano R²
🔹 Definición de vector y diferencia con un punto
Un vector en el plano R² es una entidad matemática que posee magnitud (tamaño) y dirección, y que se representa como un segmento orientado desde un punto inicial hasta un punto final. A diferencia de un punto, que indica una posición fija en el espacio, el vector describe un desplazamiento entre dos posiciones. Por ejemplo, si un punto A se encuentra en (1, 2) y un punto B en (4, 5), el vector que va de A a B es v = (3, 3), indicando que hay un desplazamiento de 3 unidades en X y 3 en Y (Lay, 2016). Con más detalle se tiene que: El vector desplazamiento V que va desde el punto inicial A hasta el punto final B se calcula restando las coordenadas del punto final B menos las coordenadas del punto inicial A. V = B - A El vector se obtiene restando componente por componente:
-
Componente X (Desplazamiento Horizontal): VX = XB - XA = 4 - 1 = 3
-
Componente Y (Desplazamiento Vertical): Vy = YB - YA = 5 - 2 = 3 Por lo tanto, el vector desplazamiento es: V = (Vx,Vy) = (3,3) Esta diferencia es crucial: el punto es un objeto estático, mientras que el vector es dinámico y representa un cambio o una acción, lo cual es fundamental en programación gráfica, simulaciones o física computacional.
🔹 Representación gráfica y algebraica
En representación gráfica, un vector se dibuja como una flecha desde un punto de origen hacia una posición final, respetando su longitud y dirección. Aunque el vector puede representarse en cualquier lugar del plano, por convención suele colocarse con origen en el punto (0, 0), lo que facilita su análisis (Anton & Rorres, 2019). En representación algebraica, un vector en R² se expresa como un par ordenado de números reales: V = (vx, vy) donde v_x representa la componente en el eje X y v_y la componente en el eje Y. Esta notación permite realizar operaciones matemáticas precisas, esenciales para modelar procesos de desplazamiento o transformación en sistemas informáticos. Ejemplo: Gráfica del vector V = (4, 2)
🔹 Operaciones básicas: suma, resta y multiplicación por escalar
a) Escalar: Es una cantidad descrita únicamente por su magnitud (un número), como la masa o la temperatura. Carece de dirección o sentido, y se usa para modificar la magnitud de un vector. b) Suma de vectores: Para sumar dos vectores u=(u_x,u_y) y v=(v_x,v_y) ,se suman sus componentes respectivas: u + v = (ux + vx , uy + vy) Ejemplo: u + v = (4,1) + (2,5) = (4 + 2, 1 + 5) = (6,6) Este cálculo ilustra la suma de vectores en dos dimensiones, donde los componentes correspondientes de los vectores se suman entre sí.
- El vector u es (4, 1).
- El vector v es (2, 5).
- Se suman las componentes x: 4 + 2 = 6.
- Se suman las componentes y: 1 + 5 = 6.
- El vector resultante u + v es (6, 6).
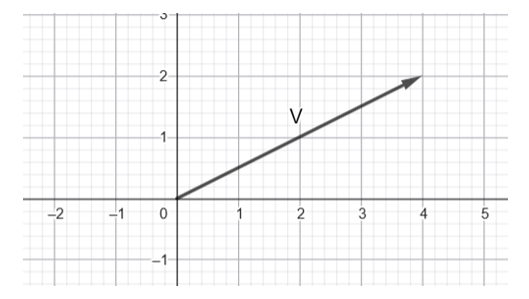 Figura 3. Ejemplo gráfico de vector V. (Fuente: Elaboración propia)
Geométricamente (Visualización):
-
Si los vectores u y v representan desplazamientos (por ejemplo, en un mapa o plano de coordenadas): 1. El vector u te mueve 4 unidades a la derecha y 1 unidad hacia arriba. 2. El vector v te mueve 2 unidades adicionales a la derecha y 5 unidades adicionales hacia arriba.
-
El vector resultante (6, 6) representa el desplazamiento total neto desde el punto de partida original hasta el punto final, después de aplicar ambos movimientos. Explicación de la fórmula:
-
Componente en el eje X (horizontal): Simplemente se suma la componente x del primer vector (uX) con la componente x del segundo vector (vX). El resultado, (uX + vX), es la componente x del vector resultante.
-
Componente en el eje Y (vertical): De manera similar, se suma la componente y del primer vector (uy) con la componente y del segundo vector (vy). El resultado, uy + vy, es la componente y del vector resultante. Ejemplo Detallado Analicemos el ejemplo que proporcionaste: Vectores a sumar:
-
u = (4, 1)
-
v = (2, 5) Paso 1: Sumar las componentes X
-
ux = 4
-
vz = 2
-
Suma X : 4 + 2 = 6 Paso 2: Sumar las componentes Y
-
uy = 1
-
vy = 5
-
Suma Y : 1 + 5 = 6 Resultado: El vector resultante u + v se forma con las nuevas componentes X e Y: u + v = (4 + 2, 1 + 5) = (6, 6) El resultado es un nuevo vector que empieza en el origen (0, 0) y termina en el punto (6, 6). c) Resta de vectores: Se realiza restando las componentes correspondientes: u - v = (ux - vx , uy - vy) Ejemplo: u - v = (4, 1) - (2, 5) = (4 - 2, 1 - 5) = (2, -4) Si tenemos los mismos vectores:
-
u = (4, 1)
-
v = (2, 5) La resta u - v se realiza restando las componentes correspondientes de v a las de u: u - v = (4, 1) - (2, 5) Restamos las componentes x y las componentes y por separado: u - v = (4 - 2, 1 - 5) El resultado es: u - v = (2, -4) Geométricamente:
-
Restar el vector v es equivalente a sumar el opuesto de v, es decir, -v.
-
El vector v = (2, 5) apunta 2 a la derecha y 5 hacia arriba.
-
El vector opuesto -v = (-2, -5) apunta 2 a la izquierda y 5 hacia abajo. Por lo tanto, la resta u - v$ es igual a la suma u + (-v): (4, 1) + (-2, -5) = (4 - 2, 1 - 5) = (2, -4) d) Multiplicación por escalar: Multiplicar un vector por un número real k cambia su magnitud, pero no su dirección (a menos que k sea negativo, en cuyo caso se invierte el sentido): k · v = (k · vx , k · vy) Ejemplo: k · v = 3 · (4,1) = (3 · 4, 3 · 1) = (12, 3) Geométricamente:
-
El vector original u = (4, 1) tiene una cierta longitud y dirección.
-
Al multiplicarlo por el escalar 3, la dirección se mantiene exactamente la misma (ya que 3 es positivo).
-
La magnitud (o longitud) del vector se multiplica por el valor absoluto del escalar, en este caso, se hace tres veces más largo.
-
El nuevo vector (12, 3) es 3 veces más largo que (4, 1). Ejemplo: Datos:
-
Escala k = 3
-
Vector v = (4, 1) Paso 1: Multiplicar la componente X por el escalar k
-
v_x= 4
-
Multiplicación X : 3 · 4 = 12 Paso 2: Multiplicar la componente Y por la escalar k
-
v_y = 1
-
Multiplicación Y : 3 · 1 = 3 Resultado: El nuevo vector, 3 · v, se forma con las componentes resultantes: 3 · v = (3 · 4, 3 · 1) = (12, 3) El vector original v = (4, 1) se ha triplicado en longitud, y el vector resultante es (12, 3). Estas operaciones permiten simular movimientos, definir trayectorias y controlar objetos en motores gráficos, inteligencia artificial y modelado físico (Lengyel, 2012).
🔹 Módulo, dirección y sentido del vector
-
Módulo: Es la longitud del vector y se calcula mediante el teorema de Pitágoras: |v|=√(vx +vy ) Ejemplo: Sea el vector v = (4, 3), su Módulo será: |v| = √(42 + 32 ) |v| = √(16 + 9) |v| = √25 |v| = 5
-
Dirección: Se refiere al ángulo que forma el vector con el eje X positivo. Se puede calcular usando funciones trigonométricas: θ = arctan arctan . Ejemplo: θ = . θ ≈ 36.87°
-
Sentido: Indica hacia dónde apunta la flecha del vector; depende del signo de sus componentes. Por ejemplo, el vector (3, -2) apunta hacia la derecha (X positiva) y hacia abajo (Y negativa). Estos tres elementos son fundamentales en el análisis vectorial porque permiten describir completamente una acción en el plano. En sistemas informáticos, esto se traduce en dirección de movimiento, velocidad y trayectoria (Goodrich & Tamassia, 2014). 3 4 vy vx
🔹 Aplicaciones en el plano: movimiento, fuerzas, trayectorias
En el plano R², los vectores se aplican en una gran variedad de contextos informáticos y computacionales:
-
Movimiento de objetos: en simulaciones o videojuegos, los desplazamientos de personajes u objetos se definen mediante vectores de posición y velocidad.
-
Fuerzas en simuladores físicos: las colisiones, empujes o tensiones se modelan con vectores para determinar la dirección y magnitud del efecto.
-
Trayectorias en entornos virtuales: un algoritmo de navegación o seguimiento usa vectores para definir rutas eficientes entre dos puntos del plano. Además, en el desarrollo de inteligencia artificial para juegos o sistemas autónomos, los vectores permiten calcular direcciones de ataque, evasión, seguimiento y otras acciones dinámicas (de Berg et al., 2008).
📌 Vectores en el Espacio R³
🔹 Representación en el espacio tridimensional
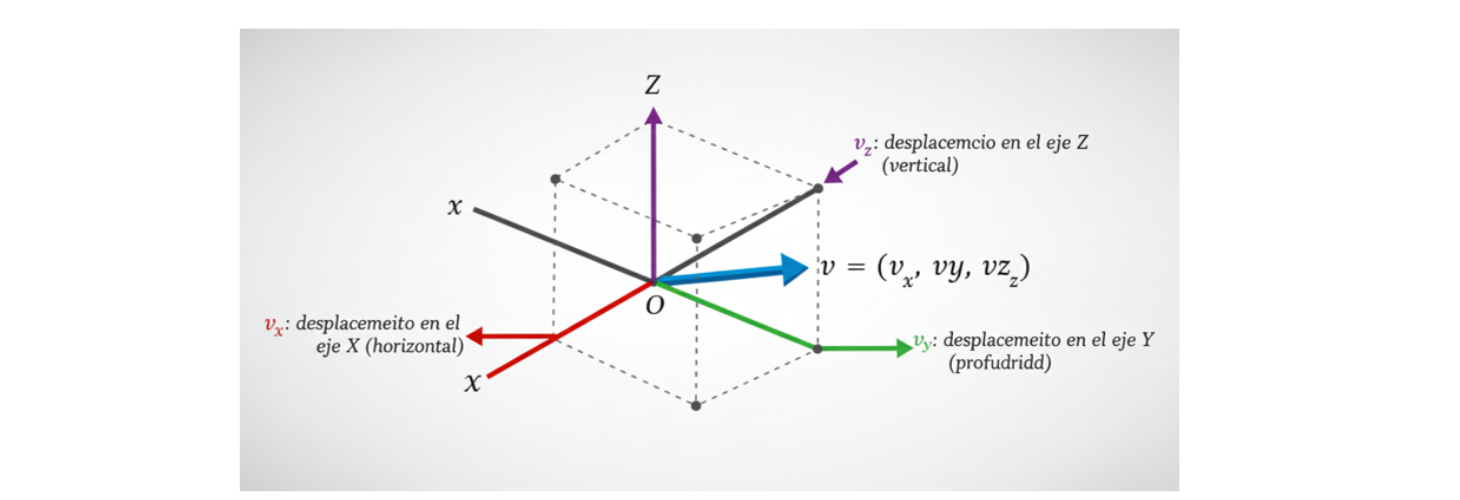
En el espacio tridimensional (R³), un vector se representa mediante una terna ordenada de números reales: v = (vx, vy, vz) donde cada componente indica un desplazamiento en uno de los tres ejes cartesianos: X (horizontal), Y (profundidad) y Z (altura). A diferencia de los vectores en el plano (R²), los de R³ permiten describir con precisión posiciones, movimientos y fuerzas en un entorno con volumen, lo cual es esencial en campos como el modelado tridimensional, la simulación física y la navegación en entornos virtuales (Anton & Rorres, 2019).
La representación gráfica de un vector en R³ puede visualizarse como una flecha en el espacio que parte del origen (0, 0, 0) y apunta hacia un punto determinado (vx , vy , vz), formando un paralelepípedo con los tres ejes.
🔹 Componentes de un vector en R³
Cada vector tridimensional está compuesto por tres componentes que determinan su dirección y magnitud:
- vx: desplazamiento en el eje X (horizontal)
- vy: desplazamiento en el eje Y (profundidad)
- vz: desplazamiento en el eje Z (vertical)
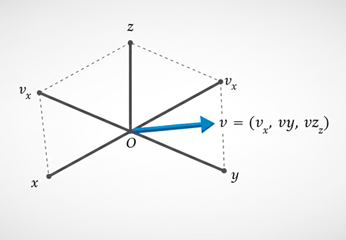 Figura 4. El vector en R³ (Fuente: Elaboración propia)
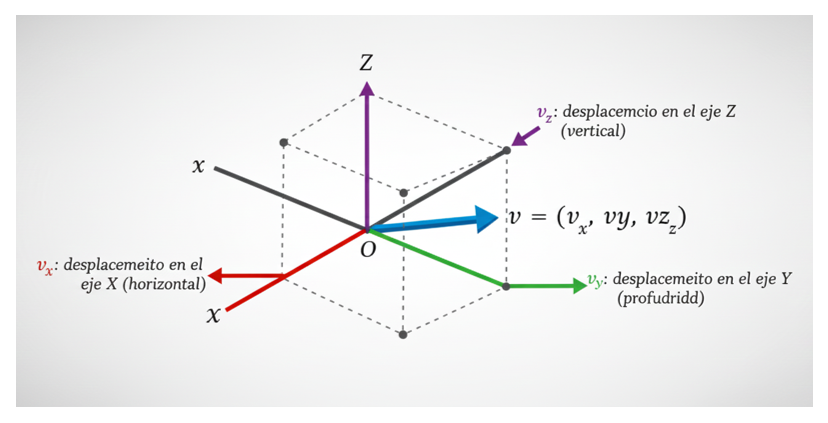 Figura 5. Componentes del vector en los planos x, y, z (Fuente: Elaboración propia)
Estas componentes pueden interpretarse como los “pasos” necesarios para llegar desde el origen hasta la punta del vector. Por ejemplo, el vector v = (2, -3, 4) indica un movimiento de 2 unidades hacia la derecha, 3 hacia atrás y 4 hacia arriba. En programación gráfica y física computacional, estas componentes son fundamentales para controlar movimientos, animaciones o simulaciones de objetos en tres dimensiones (Lengyel, 2012).
🔹 Operaciones vectoriales: suma, resta, producto por escalar
Las operaciones entre vectores en R³ siguen reglas similares a las del plano R², pero añadiendo la tercera componente.
-
Suma: u + v = (ux + vx , uy + vy , vz + vz)
-
Resta: u - v = (ux - vx , uy - vy , vz - vz)
-
Multiplicación por escalar: Multiplicar un vector por un número real k cambia su magnitud sin alterar su dirección (a menos que el signo cambie), por ejemplo: k · v = (k · vx , k · vy , k · vz) Ejemplos: Tomaremos dos vectores, u y v, y un escalar k: Vector u = (2, 3, 1) ; Vector v = (-1, 0, 4) ; Escalar k = 3
-
Para la suma, se tiene: u + v = (2 + (-1), 3 + 0, 1 + 4) u + v = (1, 3, 5)
-
Para la resta, se tiene: u - v = (2 - (-1), 3 - 0, 1 - 4) u- v = (3, 3, -3)
-
Para la multiplicación por un escalar, se tiene: 3 · u = (3 · 2, 3 · 3, 3 · 1) 3 · u = (6, 9, 3) Estas operaciones permiten manipular trayectorias, calcular fuerzas y definir posiciones dinámicas en simulaciones o entornos tridimensionales, como en videojuegos o simuladores de vuelo (Goodrich & Tamassia, 2014).
🔹 Cálculo del módulo en R³
El módulo o norma de un vector en R³ representa su longitud o magnitud y se calcula extendiendo el teorema de Pitágoras a tres dimensiones: |v| = √ (vx + vy + vz ) Ejemplo: Sea el vector v = (4, -2, 5), su Módulo será: |v| = √ (42 + (-2)2 + 52 ) |v| = √(16 + 4+ 25) |v| = √45 |v|= √(9 · 5) = 3√5 |v|≈ 6,71 Este valor es esencial para normalizar vectores (es decir, reducirlos a longitud 1 manteniendo su dirección), calcular distancias entre puntos o definir fuerzas proporcionales en entornos físicos virtuales (Lay, 2016). Por ejemplo, si un vector representa la dirección de un sensor de movimiento, su módulo puede indicar la intensidad o velocidad del desplazamiento.
🔹 Ejemplos aplicados: modelado de trayectorias en 3D, sensores,
simulaciones El uso de vectores en R³ es clave en múltiples áreas de la ingeniería informática:
-
Modelado de trayectorias en 3D: en motores gráficos como Unity o Unreal Engine, las trayectorias de personajes, cámaras o proyectiles se definen mediante vectores en R³, lo que permite un control preciso del movimiento en entornos tridimensionales.
-
Sensores y sistemas de navegación: dispositivos como acelerómetros o sensores LIDAR generan datos de posición en R³ que deben interpretarse como vectores para analizar desplazamientos, identificar colisiones o mapear espacios.
-
Simulaciones físicas: en sistemas de simulación, los vectores se utilizan para representar fuerzas, velocidades y aceleraciones. Estas aplicaciones demuestran que comprender y manipular vectores en el espacio no solo es un tema matemático, sino una herramienta esencial en el desarrollo de soluciones tecnológicas avanzadas.
📌 Comparación y transición de R² a R³
🔹 Similitudes y diferencias
Los vectores en R² y R³ comparten principios matemáticos fundamentales: ambos se definen como entidades con magnitud y dirección, representados por componentes que indican desplazamientos a lo largo de uno o más ejes. Las operaciones básicas —suma, resta y multiplicación por escalar— funcionan de forma análoga en ambos espacios (Lay, 2016). No obstante, existen diferencias clave:
Mientras que R² permite trabajar con problemas en dos dimensiones (como mapas planos o ubicaciones en una pantalla), R³ amplía el análisis a escenarios con profundidad, fundamentales en simulaciones, visualización espacial o inteligencia artificial en entornos tridimensionales (Anton & Rorres, 2019).
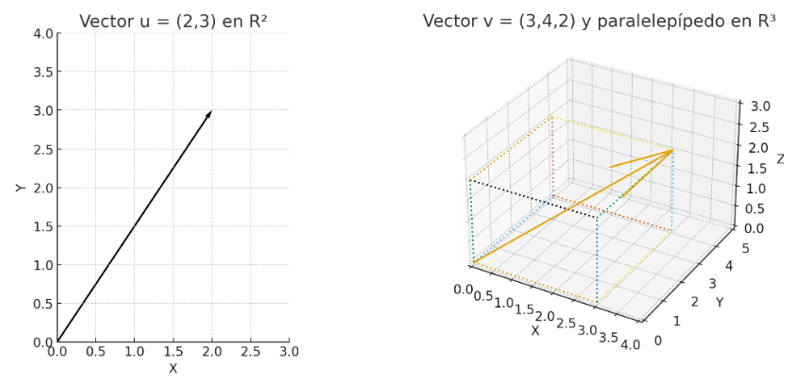 Figura 6. Comparativa entre R2 y R3 (Fuente: Elaboración propia)
Tabla 1. Diferencias claves entre R² y R³ Fuente: Elaboración propia Aspecto R² R³ 2 (X, Y) Dimensiones En un plano Representación gráfica 3 (X, Y, Z) En el espacio tridimensional Menor Complejidad visual Mayor, requiere visualización 3D Interfaces 2D, trayectorias planas Aplicaciones Simulación física, gráficos 3D
🔹 ¿Cuándo usar vectores en R² y cuándo en R³?
El uso de vectores en R² o R³ depende del tipo de fenómeno o sistema que se desea modelar.
-
Se utiliza R² cuando: o El problema puede ser representado completamente en un plano. o Se trabaja con interfaces gráficas, coordenadas de pantalla, o trayectorias sin altura. o Se modelan problemas matemáticos simples o se busca introducir conceptos.
-
Se utiliza R³ cuando: o Es necesario representar la posición, fuerza o desplazamiento con una componente vertical o de profundidad adicional. o Se desarrollan aplicaciones en entornos 3D: videojuegos, simuladores, sistemas de navegación. o Se requiere modelar fenómenos reales más complejos que no pueden ser reducidos a un plano. Esta distinción es clave al elegir estructuras de datos, librerías gráficas o al diseñar soluciones algorítmicas en proyectos informáticos (Goodrich & Tamassia, 2014).
🔹 Casos prácticos que justifican el uso de R³ en informática
En el ámbito de la ingeniería en informática y programación, hay numerosos escenarios en los que el uso de vectores en R³ es indispensable:
-
Simuladores y videojuegos 3D: las posiciones de cámaras, personajes y objetos requieren coordenadas tridimensionales. Por ejemplo, al programar un dron en un entorno virtual, su ubicación se define como (x, y, z), y sus desplazamientos se modelan con vectores en R³ (Lengyel, 2012).
-
Visualización y gráficos computacionales: en bibliotecas como OpenGL o motores como Unity, la manipulación de mallas, luces y cámaras se realiza en un espacio tridimensional. Cada vértice de un modelo tiene una posición en R³, y las transformaciones (rotación, traslación, escala) dependen de vectores en ese espacio.
-
Análisis de datos espaciales y sensores: en robótica y sistemas autónomos, los sensores generan datos de ubicación o aceleración que deben procesarse como vectores tridimensionales. Por ejemplo, un acelerómetro mide fuerzas en los tres ejes para determinar la orientación o el movimiento de un dispositivo (de Berg et al., 2008).
-
Modelado físico: en simulaciones que involucran gravedad, fuerza o velocidad, los vectores en R³ permiten representar dinámicamente cómo actúan estas magnitudes sobre un objeto, permitiendo un análisis realista del comportamiento del sistema. En resumen, la transición de R² a R³ no solo representa un avance matemático, sino también una puerta de entrada al desarrollo de soluciones tecnológicas más robustas y realistas.
A lo largo de este apunte, hemos explorado los fundamentos de la representación de puntos en el espacio tridimensional (R³) y el uso de vectores tanto en el plano (R²) como en el espacio. Comprender estos conceptos es clave para modelar fenómenos reales y construir soluciones computacionales más eficientes, precisas y robustas. Desde representar trayectorias hasta interpretar datos de sensores, los vectores son una herramienta versátil y esencial para enfrentar los retos del desarrollo tecnológico actual. Más allá de su aplicación matemática, estos conocimientos te permitirán entender y diseñar algoritmos que interactúan con entornos físicos, visuales o simulados. El dominio de la representación vectorial te acerca a desafíos reales de la ingeniería informática: optimización de procesos, control de movimiento, visualización de datos, inteligencia artificial y más. Te animamos a seguir profundizando en estos temas, explorando sus usos prácticos y reconociendo su valor en tu formación profesional.
💡 Conclusión
-
Anton, H., & Rorres, C. (2014). Algebra Lineal con Aplicaciones. Wiley.
-
De Berg, M., Cheong, O., van Kreveld, M., & Overmars, M. (2008). Computational Geometry: Algorithms and Applications. Springer.
-
Goodrich, M. T., & Tamassia, R. (2014). Algorithm Design and Applications. Wiley.
-
Lay, D. C. (2016). Lineal y sus Aplicaciones. Pearson Educación.
-
Lengyel, E. (2012). Mathematics for 3D Game Programming and Computer Graphics. Charles River Media.
🚀 Potencia tus proyectos tecnológicos con Proyecto Luna
En Proyecto Luna desarrollamos arquitectura de software de alto rendimiento, optimización de bases de datos críticas y soluciones aplicadas de inteligencia artificial y automatización para empresas y profesionales.
- 💼 Soluciones de ingeniería: Conoce nuestras capacidades y casos de estudio en proyectoluna.com/work/.
- 🛡️ Seguridad y auditoría: Orientación técnica y respuesta ante incidentes en ¿Te han hackeado?.
- 📩 Contacto directo: Escríbenos a través de nuestro formulario de contacto o a
contacto@proyectoluna.com.
📚 Fuentes y lecturas recomendadas
- https://archive.org/details/algebra-linear-com-aplica-10-edi-anton-rorres https://archive.org/details/mathematicsfor3d0000leng https://drive.google.com/file/d/0B_Y1VbyboEDBTDVxVXpVbnk4TVE/ edit?resourcekey=0-Iq3A3wP7wmXlgED9gSTnbg https://biblioteca.ucuenca.edu.ec/digital/s/biblioteca-digital/ark:/25654 /64#?c=0&m=0&s=0&cv=0 https://cimec.org.ar/foswiki/pub/Main/Cimec/GeometriaComputacional/ DeBerg_-Computational_Geometry-_Algorithms_and_Applications _2e.pdf



