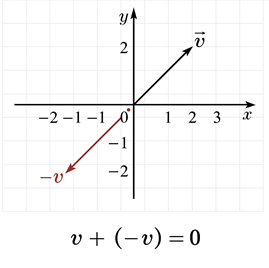📌 En síntesis: Modelado funcional: relación entre variables, dominio y codominio, interpretación de pendientes y ecuaciones de la recta en aplicaciones prácticas.
Guía técnica desarrollada por el equipo de Proyecto Luna para formación profesional y consulta técnica abierta.
📌 Aprendizajes esperados
📌
Aplicar la representación vectorial para describir situaciones y fenómenos de la vida diaria, comunicando sus resultados de manera gráfica y algebraica. Aplicar la operación suma verificando sus propiedades a la representación vectorial, tanto algebraica como gráfica para resolver problema en contexto.
📌
A lo largo del curso has trabajado con distintos sistemas de representación matemática: números complejos, matrices, determinantes, sistemas de ecuaciones. Todos ellos tienen algo en común: permiten describir, resolver o modelar fenómenos que no son visibles a simple vista. En esta última semana, volvemos sobre los vectores, pero ya no para introducirlos, sino para comprender cómo se comportan dentro de un sistema, cómo interactúan entre sí y qué propiedades aseguran su coherencia matemática. El objetivo ahora no es memorizar fórmulas, sino reconocer el rol de los vectores como estructuras fundamentales en áreas como la programación gráfica, la simulación de trayectorias, el modelado físico y el control de sistemas. Cerrar el curso con vectores nos permite consolidar una forma de pensar: estructurada, visual, algebraica y funcional. Esta mirada no solo será útil en cursos posteriores, sino también en tu vida profesional como futuro especialista en tecnologías basadas en lógica y movimiento.
🚀 Introducción
En el estudio del vectorial, no basta con conocer la definición de vector: es necesario comprender cómo representarlo según el problema que se desea resolver. A lo largo del curso, los vectores han aparecido en múltiples formas: como desplazamientos, soluciones gráficas, estructuras de datos o elementos de transformación. En esta sección, revisaremos las formas más comunes de representación —gráfica y algebraica— y cómo cada una cumple un rol estratégico en la interpretación y solución de problemas reales.
🔹 Cómo usar la representación gráfica de un vector para resolver
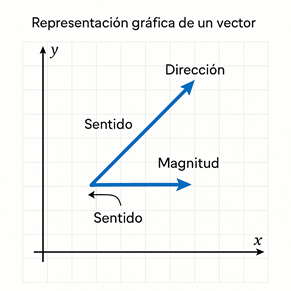
problemas La representación gráfica de un vector consiste en dibujarlo como una flecha orientada en un sistema de coordenadas. Esta flecha tiene tres elementos clave:
- Dirección: hacia dónde apunta el vector.
- Sentido: de dónde sale y hacia dónde va.
- Magnitud: qué tan largo es (es decir, su módulo o norma).
📌 Representaciones de vectores con intención
Gráfico 1. Representación gráfica de un vector Fuente: Gemini IA
Representar vectores gráficamente es muy útil para visualizar relaciones espaciales, detectar errores intuitivos en trayectorias y confirmar si las operaciones vectoriales tienen sentido físico. Por ejemplo, si un robot se desplaza primero 5 unidades hacia el este (vector v₁ = (5, 0)) y luego 3 unidades hacia el norte (v₂ = (0, 3)), el gráfico permite ver cómo la suma vectorial genera una diagonal desde el punto de partida hasta el punto final (v₁ + v₂ = (5, 3)), lo que es clave para modelar rutas. En R² (dos dimensiones), los vectores se dibujan en el plano cartesiano con sus componentes como coordenadas (x, y). En R³, agregamos un eje vertical (z) para representar altura o profundidad, y usamos proyecciones o software 3D para interpretarlos visualmente. En ambos casos, los gráficos permiten detectar visualmente errores de dirección, como cuando una trayectoria prevista hacia el norte resulta estar apuntando hacia el suroeste. La representación gráfica es particularmente poderosa en áreas como la física computacional, animación 2D/3D y programación de videojuegos, donde las trayectorias, colisiones y orientaciones se determinan visualmente (Weisstein, 2003).
🔹 La representación algebraica como forma de control
Mientras que la representación gráfica ofrece una vista intuitiva, la representación algebraica permite precisión y control. Un vector en R² o R³ se representa como un conjunto ordenado de números reales:
- En R²: v = (x, y)
- En R³: v = (x, y, z) Estos números son sus componentes, y cada uno indica cuánto se desplaza el vector en su eje correspondiente. La notación algebraica facilita operaciones como la suma, resta, producto por un escalar, o el cálculo de propiedades como la magnitud y la dirección.
Por ejemplo, el vector v = (–2, 4) indica un desplazamiento de dos unidades hacia el oeste y cuatro hacia el norte. Desde una perspectiva computacional, este tipo de representación es la base para codificar movimientos en motores gráficos, algoritmos de navegación y transformaciones geométricas (Lay, 2012). Además, el orden de los componentes es esencial. Confundir (x, y, z) con (z, y, x) puede generar errores graves en simulaciones, ya que cada eje representa una dimensión específica del entorno. En entornos tridimensionales, un vector mal codificado puede hacer que un objeto “salte” o se desplace en direcciones no previstas. El uso de vectores en su forma algebraica es una herramienta central en programación de gráficos y diseño de trayectorias automatizadas, donde la claridad de las componentes permite precisión milimétrica (Fletcher & West, 2018).
🔹 Decidir cuándo usar una u otra representación
La elección entre representación gráfica y algebraica depende del propósito del análisis. A continuación, se presentan algunos criterios para tomar esa decisión: Tabla 1. Elección entre representación gráfica y algebraica. Fuente: Elaboración propia Situación Representación recomendada Justificación técnica Visualizar desplazamientos o rutas Gráfica Facilita la interpretación espacial del movimiento Validar dirección o detectar errores Gráfica Permite ver inconsistencias de forma intuitiva Realizar cálculos, sumas o escalamientos Algebraica Más precisa para operaciones numéricas Codificar vectores en un entorno digital Algebraica Es la forma que entienden los sistemas computacionales Comparar dos trayectorias posibles Ambas La gráfica da la intuición, la algebraica confirma el resultado
En la práctica profesional, ambas representaciones se complementan. Por ejemplo, un desarrollador de simulaciones puede validar visualmente una trayectoria en un entorno gráfico, pero luego ajustar su precisión con cálculos algebraicos en el código. Saber cuándo usar cada forma de representación es una competencia crítica en ingeniería y programación, ya que permite equilibrar intuición visual con rigor matemático (Anton & Rorres, 2010).
🌐 Tipos de vectores que usamos estratégicamente
En programación, simulación y análisis de sistemas, no todos los vectores cumplen el mismo rol. Algunos son herramientas de orientación, otros sirven como estados límite y otros permiten comprobar propiedades de equilibrio. Este apartado no busca definirlos nuevamente, sino mostrar cuándo usarlos y qué papel cumplen en problemas reales.
🔹 Vector unitario: cuándo lo necesitas (normalización, dirección pura)
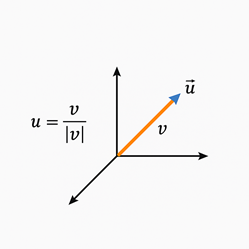
Un vector unitario es aquel cuya magnitud es exactamente 1. Aunque los estudiantes ya conocen esta definición, es clave comprender su función estratégica: sirve para representar únicamente la dirección de un vector, eliminando el efecto de su longitud. Esto se conoce como normalización. Por ejemplo, en programación gráfica o motores de videojuegos, los vectores unitarios se utilizan para que un personaje o cámara “mire” en una dirección constante, independientemente de la distancia. De esta forma, se puede escalar ese vector después para que se mueva más rápido o más lento sin perder la orientación original (Fletcher & West, 2018). Para obtener un vector unitario u a partir de un vector v, se divide cada componente de v entre su módulo: u = v / ||v||
Gráfico 2. Vector unitario Fuente: Open IA (2025) Ejemplo de vector unitario: Supongamos que tenemos un vector v en el plano bidimensional (x, y): v = (3, 4) Este vector apunta en cierta dirección y tiene una magnitud o módulo específico (longitud). Nuestro objetivo es encontrar el vector unitario u que apunte en la misma dirección pero cuya longitud sea exactamente 1. a) Calcular el módulo (longitud) del vector v Usamos el teorema de Pitágoras (o la fórmula del módulo) para encontrar la longitud de v: ||v|| = √(v² + v²) x y ||v|| = √(3² + 4²) ||v|| = √(9 + 16) ||v|| = √25 ||v|| = 5
b) Normalizar: obtener el vector unitario u Para obtener el vector unitario u, dividimos el vector original v por su módulo ||v||: Esto significa dividir cada componente del vector v por 5: En robótica, el uso de vectores unitarios permite establecer trayectorias con dirección fija, útil en algoritmos de navegación autónoma (Anton & Rorres, 2010).
🔹 Vector nulo: su rol como resultado o condición de equilibrio
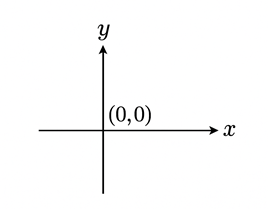
El vector nulo es aquel cuyas componentes son todas cero: (0, 0) en R² o (0, 0, 0) en R³. Si bien puede parecer trivial, en análisis de sistemas su aparición nunca es casual. Representa un estado de equilibrio, sin desplazamiento, o una señal de que no hubo cambio neto. Por ejemplo, en una simulación de fuerzas aplicadas sobre un objeto, si la suma de todos los vectores de fuerza da como resultado el vector nulo, significa que el objeto no se mueve: está en equilibrio estático. Este resultado tiene implicancias físicas, pero también computacionales, ya que puede utilizarse como condición de parada en algoritmos de simulación. (3, 4) 5 v u ||v|| 4 5 u 3 , 5
Ejemplo de vector nulo como resultado de equilibrio Considera dos vectores de fuerza, A y B, aplicados a un objeto en el plano bidimensional R2: }a) Definición de los Vectores
-
Vector A: Una fuerza de 5 Newtons que tira hacia la derecha y 2 Newtons que tira hacia arriba. A = (5, 2)
-
Vector B: Una fuerza que debe cancelar a la fuerza A. Esto significa que debe tirar con 5 Newtons hacia la izquierda (dirección negativa x) y 2 Newtons hacia abajo (dirección negativa y). B = (-5, -2) b) Obtención del vector nulo (fuerza neta) La fuerza neta Fneta (o vector resultante) es la suma de todas las fuerzas aplicadas: Fneta = A + B Gráfico 3. Vector nulo Fuente: Gemini IA
Sustituyendo las componentes y sumándolas: F neta = (5 + (−5), 2 + (−2)) F neta = (0, 0) El vector nulo no representa “nada”, sino el punto donde todas las fuerzas, trayectorias o desplazamientos se cancelan mutuamente (Lay, 2012).
🔹 Vector opuesto: estrategia para inversión de dirección o cancelación
El vector opuesto de v es aquel que tiene la misma magnitud pero dirección contraria: –v. Se usa estratégicamente cuando se quiere invertir el sentido del movimiento o cancelar un desplazamiento. En entornos virtuales, si un objeto ha sido desplazado por error, aplicar su vector opuesto lo devuelve al punto original. También se utiliza en trayectorias reversibles: por ejemplo, si un dron sigue una ruta con vector v, y luego debe regresar por la misma ruta, basta aplicar –v en sentido contrario (Weisstein, 2003). Además, la existencia del opuesto es lo que permite que la suma de vectores sea una operación cerrada: v + (–v) = 0, lo cual refuerza la estructura algebraica del espacio vectorial. Gráfico 4. Vectores opuestos Fuente: Gemini IA
Ejemplo numérico de vector opuesto Supongamos que tenemos un vector de desplazamiento v en un espacio bidimensional R2: v = (7, -3) Esto significa que el desplazamiento inicial fue 7 unidades en la dirección positiva de x y 3 unidades en la dirección negativa de y. a) Obtener el vector opuesto Para encontrar el vector opuesto -v, cambiamos el signo de ambas componentes: -v = (-7, 3) Este vector representa el desplazamiento necesario para cancelar el movimiento de v o para moverse en la dirección exactamente contraria. El concepto de vector opuesto es fundamental en lógica de movimiento: cada acción tiene una inversión posible, y en muchas simulaciones eso se representa con un simple cambio de signo (Anton & Rorres, 2010).
🔹 Igualdad de vectores: cuándo comprobarla y qué implica
Dos vectores son iguales si tienen exactamente las mismas componentes. Aunque esta definición es directa, en aplicaciones prácticas la igualdad de vectores se utiliza para validar resultados, comparar trayectorias o verificar condiciones de llegada. Por ejemplo, en una animación, si dos objetos llegan al mismo punto mediante desplazamientos distintos, sus vectores de posición deben ser iguales. También puede utilizarse para comprobar si dos fuerzas son equivalentes en magnitud y dirección, o para validar si un algoritmo de
trayectorias está funcionando correctamente. En sistemas de control o simulaciones físicas, se puede programar una condición tipo: “si posición_actual == posición_objetivo, detener el movimiento”, lo cual requiere una verificación exacta de igualdad entre vectores. En programación, la igualdad entre vectores puede usarse como criterio de comparación, validación de trayectorias o condición de estado, siendo clave para algoritmos de movimiento o sincronización (Fletcher & West, 2018).
🛠️ Suma de vectores como herramienta de construcción
La suma de vectores es una operación que va mucho más allá de unir flechas en un plano. Es una herramienta estructural, una forma de construir y modelar movimiento, trayectorias, fuerzas y comportamientos dinámicos en sistemas reales y virtuales. En esta sección veremos cómo la suma vectorial permite componer acciones, integrar rutas y planificar desplazamientos en campos como la programación, la simulación y la informática aplicada.
🔹 Más allá del triángulo: ¿para qué usamos la suma de vectores?
En los primeros cursos de , la suma de vectores suele presentarse con el método del triángulo o del paralelogramo. Sin embargo, en la práctica, esta operación tiene una función mucho más poderosa: permite integrar múltiples acciones en una sola dirección resultante. Simbólicamente, la suma v = u + w no es solo una operación geométrica, sino una forma de acumular desplazamientos, fuerzas o transformaciones. Por ejemplo, si un objeto se mueve hacia el este y luego hacia el norte, su movimiento total puede representarse como la suma de
ambos vectores. En lugar de estudiar cada paso por separado, la suma nos da una visión compacta y operativa del resultado. Este principio es esencial para construir modelos dinámicos, en los que un objeto no tiene una sola fuerza o dirección, sino una combinación simultánea de influencias (Lay, 2012). Además, en sistemas más complejos, como los de navegación autónoma o motores físicos, la suma permite determinar el comportamiento resultante de múltiples acciones actuando sobre un mismo cuerpo o punto. La suma de vectores es la base para modelar el efecto acumulado de múltiples acciones simultáneas: desde desplazamientos simples hasta combinaciones complejas de fuerzas en sistemas dinámicos (Anton & Rorres, 2010).
🔹 Aplicaciones en programación, trayectorias, simulación y gráficas
La suma vectorial tiene aplicaciones directas en distintos campos tecnológicos. En programación gráfica, por ejemplo, se utiliza para determinar la posición actual de un objeto tras varios movimientos acumulados. Si un sprite en un videojuego se desplaza por una serie de vectores, su posición final es la suma de todos ellos. Esta operación es esencial para que el movimiento sea fluido, continuo y coherente con la física del entorno (Fletcher & West, 2018). En simulaciones físicas o de trayectorias, la suma de vectores permite modelar el comportamiento de objetos que están sujetos a más de una fuerza al mismo tiempo. Por ejemplo, un dron que se ve afectado por su propia propulsión y por el viento tendrá un desplazamiento total que es la suma de ambos vectores de fuerza. Lo mismo ocurre en aplicaciones de inteligencia artificial para navegación autónoma, donde cada decisión de movimiento se traduce en un vector, y el comportamiento final es el resultado de sumarlos correctamente.
En entornos tridimensionales (R³), esta lógica es aún más crítica, ya que cada movimiento debe calcularse en los tres ejes. Por eso, en motores gráficos o motores de físicas como Unity o Unreal Engine, los vectores se suman constantemente para actualizar posiciones, generar colisiones o calcular trayectorias suaves (Weisstein, 2003). En programación interactiva, la suma de vectores es la forma natural de modelar movimiento continuo, integrar decisiones y mantener coherencia física en los entornos virtuales (Fletcher & West, 2018).
🔹 Combinación secuencial: modelar desplazamientos acumulados
En muchos sistemas, los movimientos o acciones no ocurren simultáneamente, sino uno tras otro. En estos casos, la suma de vectores permite modelar la combinación secuencial de pasos. Este enfoque se utiliza, por ejemplo, en robótica, donde un robot puede ejecutar una serie de comandos de desplazamiento como vectores sucesivos:
- Primero: avanzar 2 metros hacia el norte (v₁ = (0, 2))
- Luego: girar y avanzar 3 metros hacia el este (v₂ = (3, 0))
- Finalmente: ascender 1 metro (v₃ = (0, 0, 1)) El vector total que representa el desplazamiento acumulado es v₁ + v₂ + v₃ = (3, 2, 1) en R³. Esto no solo indica a dónde llegó el robot, sino también permite calcular la distancia total recorrida, verificar si sigue dentro del entorno permitido, o revertir el movimiento si es necesario. Este tipo de modelado es fundamental en áreas como animación, logística automatizada, planificación de rutas, y sistemas de realidad aumentada o realidad virtual. Pensar en términos de suma de vectores permite estructurar el movimiento como una secuencia lógica de pasos, reforzando la conexión entre y acción física (Anton & Rorres, 2010).
📌 Propiedades de la suma vectorial
La suma de vectores no es solo una operación funcional, también responde a una estructura algebraica bien definida, conocida como espacio vectorial. Esta estructura posee ciertas propiedades que garantizan que la suma de vectores sea predecible, estable y lógica. No basta con aprender estas propiedades como una lista: lo importante es verificarlas y comprender su impacto en los sistemas que modelamos. En esta sección repasamos cuatro propiedades esenciales, junto con ejemplos que permiten comprobarlas en la práctica.
🔹 Revisión no memorística, sino demostrada
a) Propiedad conmutativa La propiedad conmutativa indica que el orden de la suma no altera el resultado: u + v = v + u Por ejemplo, si tenemos u = (2, 1) y v = (–1, 3):
- u + v = (2 + (–1), 1 + 3) = (1, 4)
- v + u = (–1 + 2, 3 + 1) = (1, 4) En ambos casos, el vector resultante es el mismo. Esta propiedad es especialmente útil en programación, ya que permite reordenar operaciones sin modificar el resultado, algo clave cuando los vectores representan múltiples efectos o fuerzas que se suman (Lay, 2012). b) Propiedad asociativa La propiedad asociativa garantiza que la forma en que agrupamos los vectores no afecta el resultado final:
(u + v) + w = u + (v + w) Con u = (1, 0), v = (2, –1), w = (0, 3):
-
(u + v) + w = (3, –1) + (0, 3) = (3, 2)
-
u + (v + w) = (1, 0) + (2, 2) = (3, 2) Esto asegura que los vectores puedan sumarse de forma secuencial o en bloques, algo fundamental en simulaciones y sistemas dinámicos donde intervienen múltiples pasos o fuerzas acumuladas (Anton & Rorres, 2010). c) Existencia del vector neutro El vector neutro es el que no altera el valor de otro vector al sumarlo. En R² o R³, es el vector nulo: v + 0 = v Por ejemplo, si v = (4, –2), entonces:
-
v + (0, 0) = (4, –2) Esto es útil como condición de partida en animaciones o simulaciones: el vector nulo representa estado de reposo o inicio sin desplazamiento (Weisstein, 2003). d) Existencia del vector opuesto Cada vector tiene un vector opuesto, que al sumarse da como resultado el vector nulo: v + (–v) = 0 Por ejemplo, si v = (3, –5), entonces:
-
–v = (–3, 5)
-
v + (–v) = (0, 0) Esto es útil para revertir trayectorias o cancelar desplazamientos. Por ejemplo, si un objeto se movió mal, aplicar el vector opuesto lo devuelve a su posición original (Fletcher & West, 2018).
🔹 Ejemplos gráficos y algebraicos aplicados
Visualmente, estas propiedades pueden representarse con flechas en el plano cartesiano. Por ejemplo:
-
Conmutativa: unir dos vectores desde el origen, sin importar el orden, siempre se llega al mismo punto.
-
Asociativa: sumar vectores paso a paso o en bloques muestra el mismo desplazamiento total.
-
Vector neutro: el punto de origen no cambia al sumar un vector nulo.
-
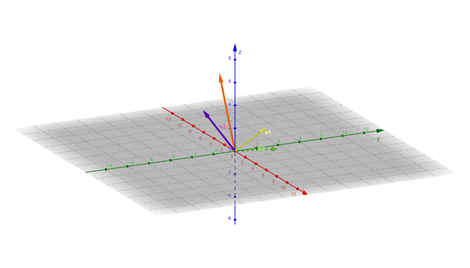
Vector opuesto: dos vectores opuestos forman una línea recta en sentidos contrarios y se anulan al sumarse. Ahora daremos un ejemplo gráfico aplicado de desplazamientos en R3 Imagina un dron de inspección que realiza una ruta en una planta industrial. Su movimiento se describe mediante una serie de vectores de desplazamiento en el espacio (x, y, z), donde las unidades están dadas en metros. Vectores de desplazamiento
-
v1: despegue y primer tramo (movimiento horizontal dominante) o El dron se desplaza 4 metros al este (+x), 1 metro al norte (+y), y asciende 3 metros (+z). v1 = (4, 1, 3)
-
v2: cambio de dirección (movimiento hacia atrás y descenso) o El dron se desplaza 2 metros al oeste (-x), 5 metros al norte (+y), y desciende 1 metro (-z). v2 = (-2, 5, -1)
-
v3: tramo de precisión (Movimiento lateral corto) o El dron se mueve 0 metros en x, 3 metros al sur (-y), y 4 metros hacia arriba (+z). v3 = (0, -3, 4)
-
v4: tramo final (Aceleración o corrección) o Este tramo final es una corrección calculada como tres veces un vector base de movimiento (-1, 0, 2): v4 = 3 · (-1, 0, 2) = (-3, 0, 6) Representación gráfica:
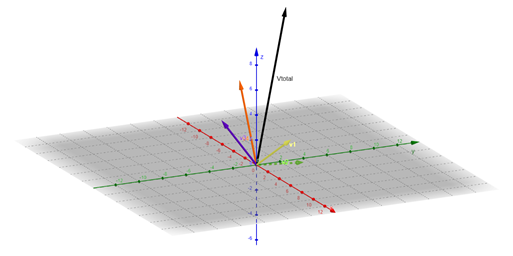
Suma vectorial: Si sumáramos todos estos vectores, obtendríamos el vector de posición final (o desplazamiento neto) del dron desde su punto de partida: vtotal = v₁ + v₂ + v₃ + v₄ vtotal = (4 + (−2) + 0 + (−3), 1 + 5 + (−3) + 0, 3 + (−1) + 4 + 6) vtotal = (−1, 3, 12) Y su gráfica agregado el desplazamiento, sería:
📌 El escalar como modificador de dirección y magnitud
En contextos aplicados —como la animación gráfica, la robótica o la simulación de trayectorias— un vector por sí solo describe una acción o desplazamiento. Sin embargo, los escalares son los que regulan la Gráfico 5. Suma vectorial
magnitud de esa acción, su velocidad, intensidad o dirección. En este apartado, exploraremos cómo el producto de un vector por un escalar permite ajustar, invertir o amplificar movimientos, y qué propiedades aseguran que esa operación sea coherente dentro del sistema vectorial.
🔹 Qué hace un escalar con un vector
El producto de un vector por un escalar consiste en multiplicar cada componente del vector por el mismo número real. Si el vector es v = (x, y) y el escalar es k, el resultado es: k · v = (k·x, k·y) En términos simples, el escalar modifica la magnitud del vector sin cambiar su orientación general. Por ejemplo, si un robot sigue un vector de movimiento v = (2, 1) y se multiplica por 3, su nuevo movimiento será (6, 3), es decir, se moverá en la misma dirección pero más lejos o más rápido. Esta operación permite controlar dinámicamente el comportamiento de sistemas, como acelerar o desacelerar un objeto, cambiar el tamaño de una fuerza o ajustar una trayectoria en tiempo real (Lay, 2012).
🔹 Cómo afecta la dirección, la longitud, el sentido
El efecto del escalar sobre un vector depende de su signo y magnitud: Tabla 2. Tipo de escalares Fuente: Elaboración propia Tipo de escalar Efecto sobre el vector k > 1 Aumenta la magnitud (alarga el vector) 0 < k < 1 Reduce la magnitud (acorta el vector) k = 0 Anula el vector (se convierte en el vector nulo) k < 0 Invierte el sentido del vector (misma línea, dirección opuesta)
Por ejemplo, si v = (1, 2):
- 2·v = (2, 4): mismo sentido, mayor magnitud
- 0.5·v = (0.5, 1): mismo sentido, menor magnitud
- –1·v = (–1, –2): misma dirección, sentido contrario Esto es clave en simulaciones físicas donde se debe representar una fuerza que actúa en dirección contraria (como fricción o rebote) o una que aumenta con el tiempo (como una aceleración progresiva). En simulación de movimiento, el producto escalar permite transformar un vector de dirección en un vector de movimiento ajustado a una velocidad determinada (Fletcher & West, 2018).
🔹 Verificación gráfica y algebraica
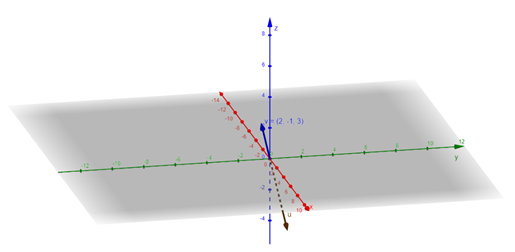
Gráficamente, multiplicar un vector por un escalar genera una flecha en la misma línea (dirección), pero más larga o más corta, según el valor del escalar. Si es negativo, la flecha gira hacia el lado contrario. Esta visualización es útil en animación 2D y 3D, donde la representación visual del vector se modifica en pantalla de forma intuitiva. Algebraicamente, se verifica multiplicando cada componente. Ejemplo: Si v = (2, –1, 3) y k = –2, entonces: u = k · v = –2 · (2, –1, 3) = (–4, 2, –6) Gráficamente, se obtiene:
Esto puede representar, por ejemplo, un cambio de sentido en una fuerza que actúa sobre un objeto en un entorno 3D (Anton & Rorres, 2010).
🔹 Propiedades del producto por escalar en contexto
El producto de un escalar por un vector no solo modifica sus componentes, también debe cumplir ciertas propiedades algebraicas que aseguran la coherencia dentro del sistema vectorial. Estas propiedades no son solo teóricas: se aplican directamente en algoritmos de movimiento, interpolación y simulación. a) Distributiva respecto a suma de vectores k · (u + v) = k·u + k·v Esta propiedad asegura que, si tienes una suma de vectores que representan movimientos distintos, puedes multiplicar primero la suma o multiplicar cada vector por separado y luego sumar, y obtendrás el mismo resultado. Ejemplo: Si, u = (1, 2), v = (3, –1), k = 2 Gráfico 7 Verificación gráfica
- k·(u + v) = 2·(4, 1) = (8, 2)
- k·u + k·v = (2, 4) + (6, –2) = (8, 2) Esta propiedad es útil para optimizar procesos gráficos donde un conjunto de vectores necesita ser escalado, por ejemplo, al hacer zoom o cambiar la escala de un modelo completo (Weisstein, 2003). b) Distributiva respecto a suma de escalares (a + b)·v = a·v + b·v Ejemplo: Sean los escalares a=4 y b=6, y el vector (1,2). 1. Sumamos escalares lado izquierdo: a + b = 4 + 6 = 10 2. Multiplicamos por v: 3. Multiplicamos por separado a lado derecho. 4. Suma de los vectores. Como se aprecia, ambos desarrollos en ambos lados de la ecuación dan el mismo resultado. Este principio asegura que, si combinamos dos factores escalares antes de aplicarlos, o los aplicamos por separado y luego sumamos, el resultado será el mismo. En algoritmos de interpolación (por (a + b) v 1 10 2 10 20 10 10 1 2 a v + b v 4 8 6 12 10 20 10 + 10 1 2 a v 1 4 2 4 8 b v 1 6 2 6 12
ejemplo, para transiciones de movimiento), esto permite que la combinación de efectos se mantenga estable y predecible. c) Asociatividad de la multiplicación escalar a·(b·v) = (a·b)·v Ejemplo: Sean los escalares a = 3, y b = 2, y el vector v = (5,1)
-
Lado derecho : ( a · b) · v Ambos lados dan el mismo resultado, verificando la asociatividad. b v 5 2 1 10 2 2 2 5 1 a (b v) 10 3 2 30 6 3 3 10 2
-
Lado izquierdo: a · (b · v)
- Multiplicamos b . v primero (el paréntesis): 2. Multiplicamos por a: a b 3 2 6 (a b) v 5 6 1 30 6 6 6 5 1 1. Multiplicamos a . b primero (el parentesis): 2. Multiplicamos por v:
Esencial en programación, esta propiedad permite anidar operaciones sin perder precisión. Por ejemplo, si un vector se escala primero para reducir su tamaño y luego se vuelve a escalar para ajustarlo a una velocidad, la operación puede simplificarse a una única multiplicación escalar. Estas propiedades hacen del producto escalar una herramienta confiable y estable para modificar vectores sin romper la coherencia de su comportamiento en el sistema (Lay, 2012).
A lo largo de este apunte, retomaste el estudio de los vectores desde una perspectiva aplicada, reconociendo su rol central en la construcción de trayectorias, la representación de movimientos y el modelado de sistemas. Más allá de su definición formal, trabajaste con su representación gráfica y algebraica, identificaste tipos clave como el vector nulo, el unitario y el opuesto, y verificaste propiedades fundamentales que garantizan estabilidad y coherencia en cualquier entorno vectorial. Este cierre no solo consolida un contenido, sino una forma de pensar: estructurada, orientada al análisis y adaptable a distintos contextos técnicos. La lógica vectorial es parte del lenguaje que hablarás como futuro profesional en ingeniería, programación o desarrollo tecnológico. Entender cómo actúan los vectores y cómo se combinan te permite construir soluciones más robustas, predecibles y eficaces. Ahora que dominas estas herramientas, estás mejor preparado para afrontar problemas complejos con claridad matemática y criterio técnico.
💡 Conclusión
-
Anton, H., & Rorres, C. (2010). Elementary Linear Algebra: Applications Version (10th ed.). Wiley.
-
Lay, D. C. (2012). Linear Algebra and Its Applications. Pearson.
-
Vince, J. (2018). Mathematics for Computer Graphics. Springer.
-
Weisstein, E. W. (2003). MathWorld – A Wolfram Web Resource.
🚀 Potencia tus proyectos tecnológicos con Proyecto Luna
En Proyecto Luna desarrollamos arquitectura de software de alto rendimiento, optimización de bases de datos críticas y soluciones aplicadas de inteligencia artificial y automatización para empresas y profesionales.
- 💼 Soluciones de ingeniería: Conoce nuestras capacidades y casos de estudio en proyectoluna.com/work/.
- 🛡️ Seguridad y auditoría: Orientación técnica y respuesta ante incidentes en ¿Te han hackeado?.
- 📩 Contacto directo: Escríbenos a través de nuestro formulario de contacto o a
contacto@proyectoluna.com.
📚 Fuentes y lecturas recomendadas
- https://archive.org/details/algebra-linear-com-aplica-10-edi-anton-rorres https://mathworld.wolfram.com/ https://biblioteca.ucuenca.edu.ec/digital/s/biblioteca-digital/ark:/25654/ 64#?c=0&m=0&s=0&cv=0 https://www.profajaypashankar.com/wp-content/uploads/2018/09/ Mathematics-for-Computer-Graphics-Fifth-Edition.pdf