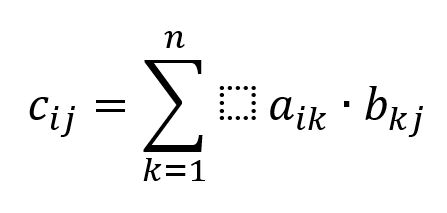
📌 En síntesis: Estructuras algebraicas de conjuntos: unión, intersección, diferencia y complemento, representación gráfica con diagramas de Venn y aplicaciones.
Guía técnica desarrollada por el equipo de Proyecto Luna para formación profesional y consulta técnica abierta.
📌 Aprendizajes esperados
📌
Resolver problemas de contexto mediante la aplicación de sistemas de ecuaciones. Reconocer la noción de matriz, identificando los distintos tipos y sus propiedades. Aplicar operatoria entre matrices, verificando sus propiedades.
📌
📌
En el mundo de la informática y la programación, enfrentamos constantemente situaciones que requieren tomar decisiones basadas en múltiples variables interrelacionadas: asignación de recursos, optimización de procesos, costos, rendimiento de sistemas, entre otros. Para resolver estos desafíos, el lineal y en particular los sistemas de ecuaciones y las matrices se convierte en una herramienta fundamental. Esta semana nos adentraremos en conceptos clave que permitirán modelar y resolver problemas de la vida real con precisión matemática. Exploraremos distintos métodos para resolver sistemas de ecuaciones, desde los más básicos como sustitución, igualación y reducción, hasta el análisis de sus tipos y compatibilidades. Luego, introduciremos el concepto de matriz, sus diferentes tipos, propiedades y operaciones esenciales como la suma, la multiplicación y la trasposición. Todos estos conocimientos te permitirán construir modelos algebraicos útiles para tu futura práctica profesional, integrando lógica, estructura y pensamiento computacional.
🚀 Introducción
🔹 ¿Qué es un sistema de ecuaciones lineales?
Un sistema de ecuaciones lineales está compuesto por dos o más ecuaciones que involucran las mismas variables elevadas solo al primer grado. Estas ecuaciones representan restricciones que deben cumplirse simultáneamente, y su solución corresponde al conjunto de valores que satisfacen todas las ecuaciones del sistema de forma simultánea. En contextos de informática, este tipo de sistemas es útil para modelar problemas como asignación de tareas, rutas de datos, optimización de recursos, entre otros. Por ejemplo, si queremos determinar la combinación de tiempos que dos procesos tardan en completarse según distintas condiciones, podemos plantearlo como un sistema lineal (Demana y Lemos, 2015). Formalmente, un sistema lineal de n ecuaciones con n incógnitas se puede escribir así:
🔹 Clasificación: Sistemas homogéneos y no homogéneos
Los sistemas de ecuaciones lineales se clasifican según el término independiente b:
⚙️ Sistemas de ecuaciones lineales
a11 x1 +a12 x2 + … + a1n xn = b1 a21 x1 + a22 x2 + … + a2n xn = b2 an1 x1 + an2 x2 + … + ann xn = bn …
Este tipo de sistema siempre tiene al menos una solución, conocida como la solución trivial (cuando todas las incógnitas valen cero). Dependiendo del número de ecuaciones y variables, pueden tener también soluciones no triviales. Son especialmente útiles en programación para estudiar dependencias entre procesos o estructuras de datos (Anton y Rorres, 2010). ● Sistemas no homogéneos: tienen al menos un término independiente distinto de cero. A diferencia de los homogéneos, estos sistemas pueden tener una única solución, múltiples soluciones o ninguna, dependiendo de la relación entre las ecuaciones.
🔹 Compatibilidad del sistema
La compatibilidad de un sistema se refiere a si tiene o no tiene solución. Esto nos lleva a otra clasificación importante: ● Sistemas compatibles Son aquellos que tienen al menos una solución. Pueden ser: o Determinados: tienen una única solución. Ocurre cuando las ecuaciones son independientes y consistentes. ● Sistemas homogéneos: son aquellos en los que todos los términos independientes son cero, es decir: a11 x1 + a12 x2 + … + a1n xn = 0 a21 x1 + a22 x2 + … + a2n xn = 0 an1 x1 + an2 x2 + … + ann xn = 0 …
o Indeterminados: tienen infinitas soluciones. Sucede cuando las ecuaciones son dependientes entre sí (es decir, una puede obtenerse a partir de otra). ● Sistemas incompatibles Son sistemas que no tienen solución. Esto ocurre cuando las ecuaciones se contradicen entre sí; por ejemplo, dos rectas paralelas en un plano que nunca se intersectan. En la práctica informática, esto podría reflejar condiciones imposibles de cumplir simultáneamente en un sistema (Lay, 2007).
🔹 Representación algebraica y gráfica
● Algebraicamente, los sistemas se expresan como conjuntos de ecuaciones con varias incógnitas. Se pueden resolver mediante métodos como sustitución, igualación, reducción o utilizando matrices (que se verá más adelante). ● Gráficamente, un sistema de dos ecuaciones con dos incógnitas se puede representar como dos rectas en el plano cartesiano: o Si se intersectan en un punto sistema compatible determinado. o Si coinciden completamente sistema compatible indeterminado. o Si son paralelas sistema incompatible. Este tipo de representación ayuda a visualizar las soluciones de forma intuitiva, aunque en sistemas con más de dos variables se vuelve más abstracto.
⚙️ Métodos de resolución de sistemas de ecuaciones
Cuando se trabaja con sistemas de ecuaciones lineales, es fundamental contar con estrategias que permitan encontrar sus soluciones de forma ordenada y eficiente. A continuación, se presentan tres métodos clásicos
resolución, útiles para sistemas de dos ecuaciones con dos incógnitas, y que también se pueden extender a sistemas mayores con ciertas modificaciones.
🔹 Método de sustitución
Este método consiste en despejar una de las incógnitas en una de las ecuaciones y sustituir esa expresión en la otra ecuación. Es especialmente útil cuando una de las ecuaciones tiene una incógnita con coeficiente igual a 1 o -1, ya que el despeje es más sencillo. Pasos del método: 1. Despejar una variable en una de las ecuaciones. 2. Sustituir esa expresión en la otra ecuación. 3. Resolver la ecuación resultante. 4. Reemplazar el valor hallado en el despeje inicial para obtener el valor de la otra incógnita. Ejemplo: x + y = 10 2x - y = 3 2x - (10 - x) = 3 2x - 10 + x = 3 3x = 13 x = 13 3 Despejamos y en la primera: y = 10 - x Sustituimos en la segunda:
Luego se reemplaza para hallar y, en cualquiera de las dos ecuaciones, en este caso tomamos la primera: Este método es sistemático y fácil de automatizar en algoritmos simples (Demana y Lemos, 2015).
🔹 Método de igualación
Consiste en despejar la misma incógnita en ambas ecuaciones y luego igualar las expresiones obtenidas. Es útil cuando ambas ecuaciones permiten despejar con facilidad una misma variable. Pasos del método: 1. Despejar la misma variable en ambas ecuaciones. 2. Igualar las expresiones resultantes. 3. Resolver la ecuación resultante. 4. Sustituir en una de las ecuaciones para hallar el valor restante. Ejemplo: x - 2y = 1 x - y = -4 x + y = 10 13 + y = 10 ; despejamos y 3 y = 10 - 13 3 y = 30 - 13 = 17 3 3 3
Despejamos la misma Variable (x) Al igualar: Luego al reemplazar en la primera ecuación: x = 2(-5) + 1 = -9 Este método es directo y muy visual, ideal para análisis rápido de consistencia entre ecuaciones (Anton y Rorres, 2010).
🔹 Método de reducción (o método de suma y resta)
Este método se basa en sumar o restar las ecuaciones para eliminar una de las variables, dejando una sola incógnita. Para aplicar este método correctamente, a veces es necesario multiplicar previamente una o ambas ecuaciones para lograr que los coeficientes de una variable sean opuestos. Pasos del método: 1. Multiplicar una o ambas ecuaciones para igualar (con signo opuesto) los coeficientes de una variable. 2. Sumar o restar las ecuaciones para eliminar esa variable. 3. Resolver la ecuación resultante. 4. Sustituir el valor encontrado en una de las ecuaciones originales. Ejemplo: x = 2y + 1 x = y - 4 3x + 2y = 16 5x - 2y = 4 2y + 1 = y - 4 y = -5
Al sumar ambas: Luego se reemplaza para hallar y, en cualquiera de las dos ecuaciones, en este caso tomamos la primera: Este método es especialmente eficaz cuando los coeficientes ya están preparados o son fácilmente ajustables. Su lógica es muy útil en programación lineal y resolución automática de ecuaciones en sistemas simbólicos (Lay, 2007).
🔹 Comparación entre métodos y selección según contexto
Tabla 1. Diferencias entre los métodos de sustitución, igualación y reducción. Fuente: Elaboración propia Método Ventajas principales Cuándo usarlo Sustitución Fácil si hay una variable despejable Cuando una variable tiene coeficiente 1 o -1 Igualación Rápido y directo Cuando ambas ecuaciones permiten despeje fácil de la misma variable Reducción Eficiente con coeficientes opuestos Cuando eliminar una variable es sen- cillo o al trabajar con sistemas grandes 8x = 20 x = 20 = 2,5 3x + 2y = 16 3 · 2,5 + 2y = 16 7,5 + 2y = 16 2y = 16 - 7,5 y = 4,25 8
En problemas reales de informática, como asignación de recursos, balanceo de carga o planificación de tareas, se puede elegir el método más eficiente según la naturaleza de los datos y la posibilidad de implementación computacional. Para sistemas más grandes (3 o más ecuaciones), estos métodos se vuelven menos prácticos a mano y se recurre a métodos matriciales como la eliminación de Gauss, que se estudiará más adelante.
🚀 Introducción al concepto de matriz
🔹 ¿Qué es una matriz y para qué se usa?
Una matriz es una estructura rectangular compuesta por números, símbolos o expresiones, organizados en filas y columnas. Cada elemento dentro de la matriz representa una posición específica, lo que la convierte en una herramienta fundamental para representar y manipular datos estructurados de manera ordenada. En informática y programación, las matrices son utilizadas en diversos contextos: desde el manejo de imágenes (como arreglos bidimensionales de píxeles), la representación de grafos, hasta en operaciones más complejas como el análisis de redes, inteligencia artificial y computación gráfica. En lineal, las matrices permiten resolver sistemas de ecuaciones de gran tamaño, modelar transformaciones lineales y trabajar con algoritmos de optimización (Strang, 2016). Una de sus principales ventajas es que simplifican cálculos complejos, especialmente cuando se trata de grandes cantidades de datos relacionados entre sí, permitiendo representar operaciones de forma compacta y precisa.
🔹 Elementos y notación general de una matriz
Una matriz se representa generalmente con una letra mayúscula (por ejemplo, A) y se define por su número de filas (m) y columnas (n), lo cual se indica como dimensión u orden: A(m×n). Por ejemplo, una matriz A de orden 2×3 tiene 2 filas y 3 columnas: Cada elemento de la matriz se denota como aij, donde: ● i: indica la fila ● j: indica la columna Esta notación es muy útil en programación y estructuras de datos, ya que coincide con la forma en que se almacenan matrices en memoria mediante arreglos bidimensionales o listas de listas en lenguajes como Python, C++ o Java (Hill, 2006).
🔹 Características principales
Las matrices poseen una serie de características que permiten clasificarlas y operar con ellas: ● Dimensión (orden): Determina la estructura de la matriz y si ciertas operaciones son posibles. ● Matriz fila: Solo tiene una fila. ● Matriz columna: Solo tiene una columna. ● Matriz cuadrada: Tiene el mismo número de filas y columnas. Es especialmente importante porque sobre ella se definen propiedades clave como la identidad, la inversa o el determinante. A a11 a12 a13 a21 a22 a23
● Matriz nula: Todos sus elementos son cero. ● Matriz diagonal: Es cuadrada y solo tiene elementos distintos de cero en la diagonal principal. ● Matriz identidad: Es una matriz cuadrada con unos en la diagonal principal y ceros en las demás posiciones; cumple un papel similar al del número 1 en la multiplicación de escalares. ● Matriz simétrica: Es igual a su traspuesta: A = A ^ T. ● Matriz triangular: Es cuadrada y tiene ceros por debajo (triangular superior) o por encima (triangular inferior) de la diagonal. Estas características no solo permiten una organización eficiente de la información, sino que también determinan qué operaciones se pueden realizar y qué propiedades se conservan, lo cual es esencial en cálculos algebraicos y modelos computacionales (Johnson & Riess, 2004).
🌐 Tipos de matrices
Comprender los distintos tipos de matrices permite no solo reconocer sus propiedades particulares, sino también aplicarlas estratégicamente en la resolución de problemas. En contextos como el análisis de estructuras de datos, algoritmos de búsqueda y optimización, o procesamiento gráfico, las características de una matriz pueden marcar la diferencia en cuanto a eficiencia y aplicabilidad. A continuación, se describen los tipos más relevantes.
🔹 Matriz cuadrada
Una matriz cuadrada es aquella que tiene el mismo número de filas que de columnas, es decir, su orden es n×n. Este tipo de matriz es central en lineal, ya que sobre ella se definen operaciones como el cálculo del determinante, la inversa y se establecen propiedades clave como la simetría. A a11 a12 a21 a22
Estas matrices aparecen frecuentemente en representación de sistemas de ecuaciones con igual número de incógnitas y ecuaciones (Leon & Pillis, 2021).
🔹 Matriz identidad
La matriz identidad es una matriz cuadrada en la que todos los elementos de la diagonal principal son 1 y los demás elementos son 0. Se representa comúnmente como In, donde n es el orden de la matriz. Es el elemento neutro de la multiplicación de matrices: para cualquier matriz cuadrada A, se cumple que A · I = I · A = A. En programación, es útil en algoritmos de inicialización o para verificar propiedades algebraicas (Friedberg, Insel & Spence, 2003).
🔹 Matriz diagonal
Es una matriz cuadrada en la que todos los elementos fuera de la diagonal principal son cero. Puede contener ceros o cualquier número en la diagonal. Se utiliza en procesos de simplificación de operaciones, en computacional y en optimización de matrices grandes, ya que facilita los cálculos (Roman, 1992).
🔹 Matriz escalar
Es un caso particular de matriz diagonal, donde todos los elementos de la diagonal principal son iguales, es decir, d1 = d2 = … = dn = k, con k R. I3 1 0 0 0 1 0 0 0 1 D d1 0 0 0 d3 0 0 0 d3 E k 0 0 0 k 0 0 0 k
La matriz escalar se comporta como un múltiplo de la matriz identidad. En aplicaciones de programación gráfica o transformación de coordenadas, puede representar un escalado uniforme (Shilov, 1977).
🔹 Matriz unitaria
Una matriz unitaria es una matriz cuadrada compleja que cumple la condición: AA = AA* = I donde A* es la conjugada traspuesta de A. En el caso de matrices reales, esto equivale a decir que la matriz traspuesta es igual a su inversa. Estas matrices conservan la longitud de los vectores al ser multiplicados, lo cual es clave en computación cuántica, de transformaciones y gráficos 3D (Halmos, 1974).
🔹 Matriz triangular
Una matriz triangular es una matriz cuadrada en la que todos los elementos por debajo o por encima de la diagonal principal son cero. ● Triangular superior: ● Triangular inferior: ● Estas matrices son utilizadas en métodos de factorización como LU y Cholesky, muy comunes en soluciones numéricas de sistemas lineales y algoritmos matriciales eficientes (Lancaster & Tismenetsky, 1985). T a11 a12 a13 0 a22 a23 0 0 a33 T a11 0 0 a21 a22 0 a31 a32 a33
🔹 Matriz traspuesta
La matriz traspuesta de una matriz A, denotada como AT, se obtiene al intercambiar sus filas por columnas. Si: Esta operación es esencial para definir simetrías, verificar propiedades, y trabajar con productos matriciales y vectores. En informática, la trasposición es una operación frecuente en manipulación de matrices en memoria y en aplicaciones de computacional (Meyer, 2000).
📌 Propiedades de las matrices
Las matrices no solo representan datos; también permiten realizar operaciones algebraicas con propiedades específicas que garantizan consistencia y eficiencia en los cálculos. Conocer estas propiedades es esencial para implementar algoritmos correctos, optimizar código y garantizar la integridad de modelos matemáticos en contextos como análisis de datos, gráficos computacionales, inteligencia artificial y más.
🔹 Propiedades generales
A continuación, se presentan algunas propiedades básicas que aplican a las matrices en general: ● Orden: El orden de una matriz (filas × columnas) determina si dos matrices son compatibles para ciertas operaciones (por ejemplo, suma o multiplicación). Solo se pueden sumar o restar matrices del mismo orden. A a11 a12 a21 a22 AT a11 a21 a12 a22
● Elemento nulo: El elemento nulo de la suma de matrices es la matriz cero, es decir, una matriz con todos sus elementos igual a cero. Si A es una matriz, entonces: A + 0 = A Ejemplo: A = [ 1 2 3 4 ] B = [0 0 0 0 ] A + B = [1 2 3 4 ] + [0 0 0 0 ] = [1 2 3 4 ] ● Conmutatividad de la suma: A + B = B + A Ejemplo: A = [1 2 3 4 ] B = [5 2 3 1 ] A + B = [6 4 6 5 ] B + A = [6 4 6 5 ] ● Asociatividad de la suma y multiplicación por escalar: (A + B) + C = A + (B + C) k(mA) = (km)A ● Distributividad del escalar sobre la suma: k(A + B) = kA + kB Estas propiedades son esenciales para simplificar y reorganizar expresiones matriciales, especialmente al desarrollar software que manipule grandes volúmenes de datos (Axler, 2015).
🔹 Propiedades de la traspuesta
La operación de trasposición tiene propiedades específicas que facilitan muchas transformaciones en matricial. Estas son útiles, por
ejemplo, en el análisis de algoritmos de aprendizaje automático o en el tratamiento de imágenes, donde las matrices se usan como estructuras base. (AT) T = A La traspuesta de la traspuesta de una matriz es la misma matriz original. Esta propiedad confirma que la operación de trasposición es involutiva. Si trasponemos dos veces, regresamos a la configuración original (Blyth & Robertson, 1986). (A + B)T = AT + BT La trasposición de una suma de matrices es igual a la suma de las traspuestas. Esta propiedad refleja la distributividad de la operación de trasposición respecto a la suma. Es válida solo si A y B tienen el mismo orden (Hefferon, 2017). (kA)T = kAT La trasposición de un escalar multiplicado por una matriz es igual al escalar multiplicado por la traspuesta de esa matriz. Esta propiedad muestra que los escalares no se ven afectados por la trasposición. Es clave en programación cuando los valores escalares provienen de entradas dinámicas en algoritmos (Kolman & Hill, 2001). (AB)T = BT · AT La traspuesta de un producto de matrices equivale al producto de las traspuestas en orden inverso. Esta es una de las propiedades más importantes, ya que demuestra que la trasposición invierte el orden de multiplicación.
Tiene aplicaciones directas en algoritmos matriciales y en el manejo de datos estructurados como vectores columna o fila (Bretscher, 1999). Ejemplo práctico: Supón que tienes dos matrices: Entonces: (AB)T = BT · AT Primero calculamos (AB)T: Luego determinamos BT · AT : AB (1)(0) + (2)(-1) (1)(1) + (2)(2) (3)(0) + (4)(-1) (3)(1) + (4)(2) (AB)T - 2 -4 5 11 AB 0 - 2 1 + 4 0 - 4 3 + 8 - 2 5 - 4 11 AB 1 3 2 4 0 -1 1 2 A , 1 3 2 4 B 0 -1 1 2 BT AT 0 1 -1 2 1 2 3 4 (0)(1) + (-1)(2) (0)(3) + (-1)(4) (1)(1) + (2)(2) (1)(3) + (2)(4) BT AT 0 - 2 0 - 4 1 + 4 3 + 8 - 2 -4 5 11 BT AT
Se cumple que (AB)T = BT · AT Calcular ambos lados confirma la propiedad, lo cual es útil para validar el diseño de funciones matemáticas en lenguajes como Python (usando NumPy) o MATLAB.
📌 Operaciones con matrices
El manejo de matrices incluye una serie de operaciones que permiten transformar, combinar y analizar información en diversos contextos. En programación, ciencia de datos y redes, estas operaciones constituyen la base de múltiples algoritmos y estructuras lógicas. En este apartado se presentan las tres operaciones fundamentales con matrices y se abordan las propiedades algebraicas que permiten su uso eficiente.
🔹 Suma de matrices
La suma de matrices es una operación que se realiza elemento a elemento, siempre que las matrices involucradas tengan el mismo orden (igual número de filas y columnas). Dada dos matrices A = [aij ] y B = [bij ], su suma se define como: A + B = [aij + bij ] Ejemplo: Esta operación es útil en programación para agregar valores de distintos arreglos bidimensionales, como al combinar resultados de simulaciones o matrices de datos. A , 1 2 3 4 B 5 6 7 8 A + B 6 8 10 12
🔹 Multiplicación por un escalar
La multiplicación escalar consiste en multiplicar cada elemento de la matriz por un número real o constante k. Es una forma de escalar o ajustar el valor global de una matriz. kA = [k · aij ] Ejemplo: Esta operación es común en sistemas dinámicos, donde se ajustan pesos o proporciones en función de escalas temporales, espaciales o probabilísticas.
🔹 Multiplicación de matrices
La multiplicación de matrices no se realiza elemento a elemento. Para multiplicar dos matrices A(m×n) y B(n×p) , el número de columnas de la primera debe coincidir con el número de filas de la segunda. El resultado será una nueva matriz C_(m×p), donde cada elemento se obtiene así: Ejemplo: A , 1 3 2 4 B 5 7 6 8 k 2, A 3 0 -1 4 2 . A 6 0 -2 8 1 · 5 + 2 · 7 1 · 6 + 2 · 8 3 · 5 + 4 · 7 3 · 6 + 4 · 8 19 22 43 50 AB
Esta operación se utiliza en gráficos por computadora, redes neuronales y algoritmos de búsqueda, entre otros (Piziak & Odell, 2007).
🔹 Verificación de propiedades algebraicas
Al trabajar con operaciones matriciales, se deben tener en cuenta ciertas propiedades algebraicas que rigen su comportamiento: ● Asociatividad de la suma: (A + B) + C = A + (B+C) ● Conmutatividad de la suma: A + B = B + A ● Distributividad respecto al escalar: k(A + B) = kA + kB ● Distributividad respecto a la multiplicación: A(B + C) = AB + AC ● No conmutatividad de la multiplicación: AB ≠ BA (en general) Estas propiedades son esenciales para asegurar consistencia en los algoritmos y evitar errores lógicos en procesos computacionales. Por ejemplo, al implementar rutinas de multiplicación en estructuras matriciales, la verificación del orden es crucial para obtener resultados válidos.
📌 Aplicaciones contextualizadas
Uno de los mayores aportes del lineal a la informática es su capacidad para modelar, optimizar y resolver situaciones reales de forma estructurada. A través de matrices y sistemas de ecuaciones lineales, es posible representar problemas de costos, recursos, procesos lógicos y más. A continuación, se presentan tres ejemplos prácticos que reflejan cómo estos contenidos matemáticos se aplican en contextos profesionales.
🔹 Ejemplo aplicado a costos en proyectos informáticos
Supongamos que una empresa desarrolla tres proyectos informáticos (A, B y C), y utiliza tres tipos de recursos: horas de programación, horas de diseño UX y horas de pruebas. Cada proyecto requiere una combinación distinta de horas de cada recurso, y cada tipo de hora tiene un costo diferente. Podemos modelar esta situación mediante la multiplicación de matrices. ● Matriz de uso de recursos por proyecto (horas): Filas: proyectos 1, 2, 3 Columnas: tipos de recursos (programación, diseño, pruebas) Tabla 1. Matriz de proyecto Fuente: Elaboración propia Recurso (Columna) Programación (P) Diseño UX (U) Pruebas (T) Proyecto 1 (Fila 1) Proyecto 1 (Fila 2) Proyecto 1 (Fila 3) U 50 10 20 40 15 25 60 5 10
● Matriz de costos por hora: ● Matriz resultado (costos totales por proyecto): Costo total por proyecto es igual a: T = [c11 c21 c31 ] ● Costo Total del Proyecto 1 (c11): c11 = (50 x 2) + (10 x 1) + (20 x 3) = 100 + 10 + 60 = 170 ● Costo Total del Proyecto 2 (c21): c21 = (40 x 2) + (15 x 1) + (25 x 3) = 80 + 15 + 75 = 170 ● Costo Total del Proyecto 3 (c31): c31 = (60 x 2) + (5 x 1) + (15 x 3) = 120 + 5 + 45 = 170 T = [170 170 170 ] Cada valor representa el costo total estimado por proyecto. Este tipo de modelado es clave en presupuestos automatizados y sistemas de gestión de proyectos. Tabla 1. Matriz de costos por hora. Fuente: Elaboración propia Área (Fila) Costo por Proyecto (Columna) Programación (P) Diseño UX (U) Pruebas (T) C
🔹 Ejemplo de asignación de recursos usando matrices
Imagina que un analista debe distribuir tres servidores (S1, S2, S3) entre cuatro aplicaciones (App1–App4), según los requerimientos de procesamiento (en unidades de capacidad). Usamos una matriz para representar esta demanda y evaluamos cómo asignar servidores sin exceder su capacidad. ● Matriz de demanda por aplicación: Filas: servidores Columnas: aplicaciones ● Vector de capacidades máximas por servidor: Se puede comparar la suma por fila con la capacidad correspondiente: Servidor 1: 4 + 3 + 5 + 2 = 14 (OK) Servidor 2: 1 + 3 + 3 + 2 = 9 (OK) Servidor 3: 2 + 2 + 4 + 3 = 11 (OK) Conclusión: La demanda total de procesamiento no excede la capacidad máxima de ningún servidor. Este modelo permite validar distribuciones viables mediante matrices y puede automatizarse en software de infraestructura IT (Winston, 2004). D 4 3 5 2 1 3 3 2 2 2 4 3 C
🔹 Ejemplo con resolución de sistemas de ecuaciones en procesos
lógicos En programación, muchas decisiones se basan en reglas lógicas. Supongamos que estamos validando un algoritmo con las siguientes condiciones: ● Si el proceso 1 y el proceso 2 se ejecutan, el sistema está seguro. ● Si solo uno se ejecuta, el sistema es inestable. ● Si ninguno se ejecuta, el sistema falla. Traducido a ecuaciones lógicas: x + y = 2 (Sistema seguro) x,y {0,1} Si se quiere evaluar múltiples configuraciones de entrada para validar seguridad, se pueden generar combinaciones y representarlas como un sistema de ecuaciones binarias, que se resuelve para verificar qué configuraciones cumplen las reglas. Este análisis lógico con sistemas lineales binarios se utiliza en verificación formal de software, seguridad lógica, y evaluación de sistemas expertos. x + y = 2 x - y = 0 x = 1, y = 1
A lo largo de esta semana, has explorado herramientas fundamentales del lineal que no solo son claves para resolver problemas matemáticos, sino también para modelar situaciones reales en el campo informático. Comprender los sistemas de ecuaciones y el uso estratégico de matrices te permite construir soluciones estructuradas, analizar escenarios complejos y diseñar algoritmos más eficientes. Cada concepto abordado, desde la resolución de ecuaciones hasta la operatoria matricial, tiene una aplicación concreta en la toma de decisiones y la optimización de procesos. Más allá de la teoría, el desafío está en reconocer cómo estos saberes se integran al pensamiento computacional. El siguiente paso es aplicarlos con sentido crítico: interpretar resultados, evaluar soluciones y utilizarlos como base para futuras herramientas y desarrollos. El conocimiento adquirido esta semana será un pilar sólido para tus próximos aprendizajes, especialmente cuando enfrentes situaciones donde la abstracción matemática sea clave para innovar.
💡 Conclusión
-
Anton, H., & Rorres, C. (2010). Elementary Linear Algebra. México: Wiley.
-
Axler, S. (2015). Linear Algebra Done Right (4th ed.). Springer.
-
Blyth, T. S., & Robertson, E. F. (1986). Basic Linear Algebra. Springer.
-
Bretscher, O. (2001). Linear Algebra with Applications (2nd ed.). Prentice Hall.
-
Demana, F. & Lemos, A. (2015). y trigonometría. México: Pearson Educación.
-
Friedberg, S., Insel, A. & Spence, L. (2003). Linear Algebra (4th ed.). Prentice Hall.
-
Halmos, P. R. (1974). Finite-Dimensional Vector Spaces. Springer.
-
Hill, R. (2006). Elementary Linear Algebra. Pearson Prentice Hall.
-
Hefferon, J. (2017). Linear Algebra. Orthogonal Publishing.
-
Johnson, L. W., & Riess, R. D. (2004). Introduction to Linear Algebra. Addison-Wesley.
🚀 Potencia tus proyectos tecnológicos con Proyecto Luna
En Proyecto Luna desarrollamos arquitectura de software de alto rendimiento, optimización de bases de datos críticas y soluciones aplicadas de inteligencia artificial y automatización para empresas y profesionales.
- 💼 Soluciones de ingeniería: Conoce nuestras capacidades y casos de estudio en proyectoluna.com/work/.
- 🛡️ Seguridad y auditoría: Orientación técnica y respuesta ante incidentes en ¿Te han hackeado?.
- 📩 Contacto directo: Escríbenos a través de nuestro formulario de contacto o a
contacto@proyectoluna.com.
📚 Fuentes y lecturas recomendadas
-
https://books.google.com.pe/books?id=SkiYDwAAQBAJ&printsec=front cover&hl=es&source=gbs_ge_summary_r&cad=0#v=onepage&q&f=false https://ia904606.us.archive.org/0/items/linear-algibra-4th-edition-by-frie dberg/Linear%20Algibra%204th%20edition%20by%20Friedberg.pdf https://books.google.com.pe/books?id=sWZMZi1LtMUC&pg=PA1&hl=e s&source=gbs_toc_r&cad=1#v=onepage&q&f=false https://linear.axler.net/LADR4e.pdf https://archive.org/details/linearalgebra0000blyt https://studylib.net/doc/25948748/%C3%A1lgebra-lineal-kolman https://archive.org/details/introductiontoli00john https://archive.org/details/linearalgebrawit0000bret_j3k8
-
Kolman, B., & Hill, D. R. (2001). Introductory Linear Algebra with Applications (7th ed.). Pearson.
-
Lay, D. C. (2007). lineal y sus aplicaciones (3ª. Ed.). Pearson.
-
Lancaster, P. & Tismenetsky, M. (1985). The Theory of Matrices. Academic Press.
-
Leon, S. & Pillis, L. (2021). Linear Algebra with Applications. Pearson.
-
Meyer, C. D. (2000). Matrix Analysis and Applied Linear Algebra. SIAM.
-
Piziak, R., & Odell, P. L. (2007). Matrix Theory: From Generalized Inverses to Jordan Form. Chapman & Hall/CRC.
-
Roman, S. (1992). Advanced Linear Algebra. Springer.
-
Strang, G. (2016). Introduction to Linear Algebra (5th ed.). Wellesley–Cambridge Press. https://lib.zu.edu.pk/ebookdata/Engineering/Electrical%20Engineering %20Technology/(8th%20Edition)%20Kolman,%20B_%20Hill,%20D%20- %20Introductory%20Linear%20Algebra%20with%20Applications_%20 An%20Applied%20First%20Course-Pearson%20_%20Prentice%20Hall% 20(2001).pdf https://docs.google.com/file/d/0BxhTaDecUgXhWEdqMGlheUhtQkE/ed it?resourcekey=0-g38e7vK2X3D6iK0HGbpYRQ https://api.pageplace.de/preview/DT0400.9780080519081_A26609901/pr eview-9780080519081_A26609901.pdf https://ia800803.us.archive.org/25/items/linear-algebra-book-collection/L inear%20Algebra%20with%20Applications%20Tenth%20Edition.pdf https://books.google.com.pe/books?id=0kct1p3UdCQC&pg=PR5&hl=es &source=gbs_selected_pages&cad=1#v=onepage&q&f=false https://epubs.siam.org/doi/epdf/10.1137/1.9781611977448.fm https://archive.org/details/springer_10.1007-978-1-4757-2178-2
-
Shilov, G. E. (1977). Linear Algebra. Dover Publications.
-
Winston, W. L. (2004). Operations Research: Applications and Algorithms. Duxbury Press. https://archive.org/details/linearalgebra0000shil https://archive.org/details/operationsresear0000wins_04ed